
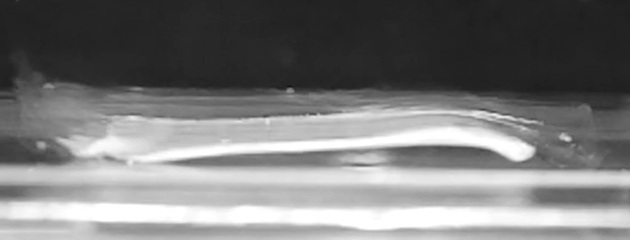
Bioactuador en reposo, estudio de 2026. Balciunaite, Michelis y colaboradores · CC BY 4.0 (fotograma recortado; portada adaptada).
Pequeños robots impulsados por músculo vivo ya pueden saltar, nadar, desplazarse y sujetar objetos en pruebas de laboratorio. La ETH Zurich presentó el 22 de octubre estos dispositivos, que combinan tejido muscular cultivado a partir de células de ratón con un soporte blando de hidrogel.
El avance consiste en diseñar ambos componentes juntos. El equipo utilizó simulaciones para decidir cómo distribuir el músculo y configurar el soporte, y después fabricó y probó los actuadores. El estudio de Aiste Balciunaite, Mike Y. Michelis y colaboradores se publicó en septiembre; el comunicado de octubre explica sus resultados al público.
Los investigadores reportan una amplitud de movimiento hasta once veces mayor que la de diseños anteriores con un volumen muscular comparable. Esa cifra describe cuánto se deforma el conjunto: no significa once veces más inteligencia, velocidad o fuerza en cualquier tarea.
Según la universidad, un actuador de alrededor de 1.5 centímetros logra despegar unos cinco milímetros del fondo del recipiente en una contracción. La comparación permite ubicar la escala del ensayo: cinco milímetros son aproximadamente un tercio de los quince milímetros de longitud del dispositivo. La fotografía que acompaña esta nota lo muestra en reposo dentro del registro de esa prueba.
Los prototipos necesitan una solución nutritiva. Su duración y la variabilidad del tejido siguen siendo retos; el desempeño en laboratorio no acredita autonomía prolongada ni disponibilidad para uso cotidiano.